Это протокол будущей валидации: survey‑polygon, grid, altitude, speed, overlap, takeoff, безопасное завершение, geofence/rally, protocol upload и обратная сверка. На текущем этапе выполнение разрешено только в симуляторе/SITL.
KairOS не прошёл валидацию автономных миссий; реальное Auto execution не заявлено и не разрешается этой страницей.
Репозиторий KairOS ↗На этой странице +
Цель руководства и честная граница
Сценарий охватывает automated survey: polygon → grid → parameters → validation → upload → Auto execution → logs. Planner может работать offline и без FC; до отдельной лётной валидации upload и execution выполняются только в simulator/SITL.
Что должно быть готово до планирования execution
- Mission Control работает и подключается к FC; offline planner можно открыть заранее.
- GPS 3D Fix и 8+ satellites перед upload/execution.
- ArduPilot, PX4 или iNav; MAVLink mission для ArduPilot/PX4, MSP path для iNav.
- Battery не менее 80% перед взлётом.
- Открытая разрешённая outdoor area с достаточным запасом вокруг polygon.
- Проверенные Home, altitude frame, RTL altitude, geofence action и mode switch.
- Погода и wind укладываются в пределы аппарата, payload и plan.
Polygon, grid settings и детальная проверка
1. Open Plan
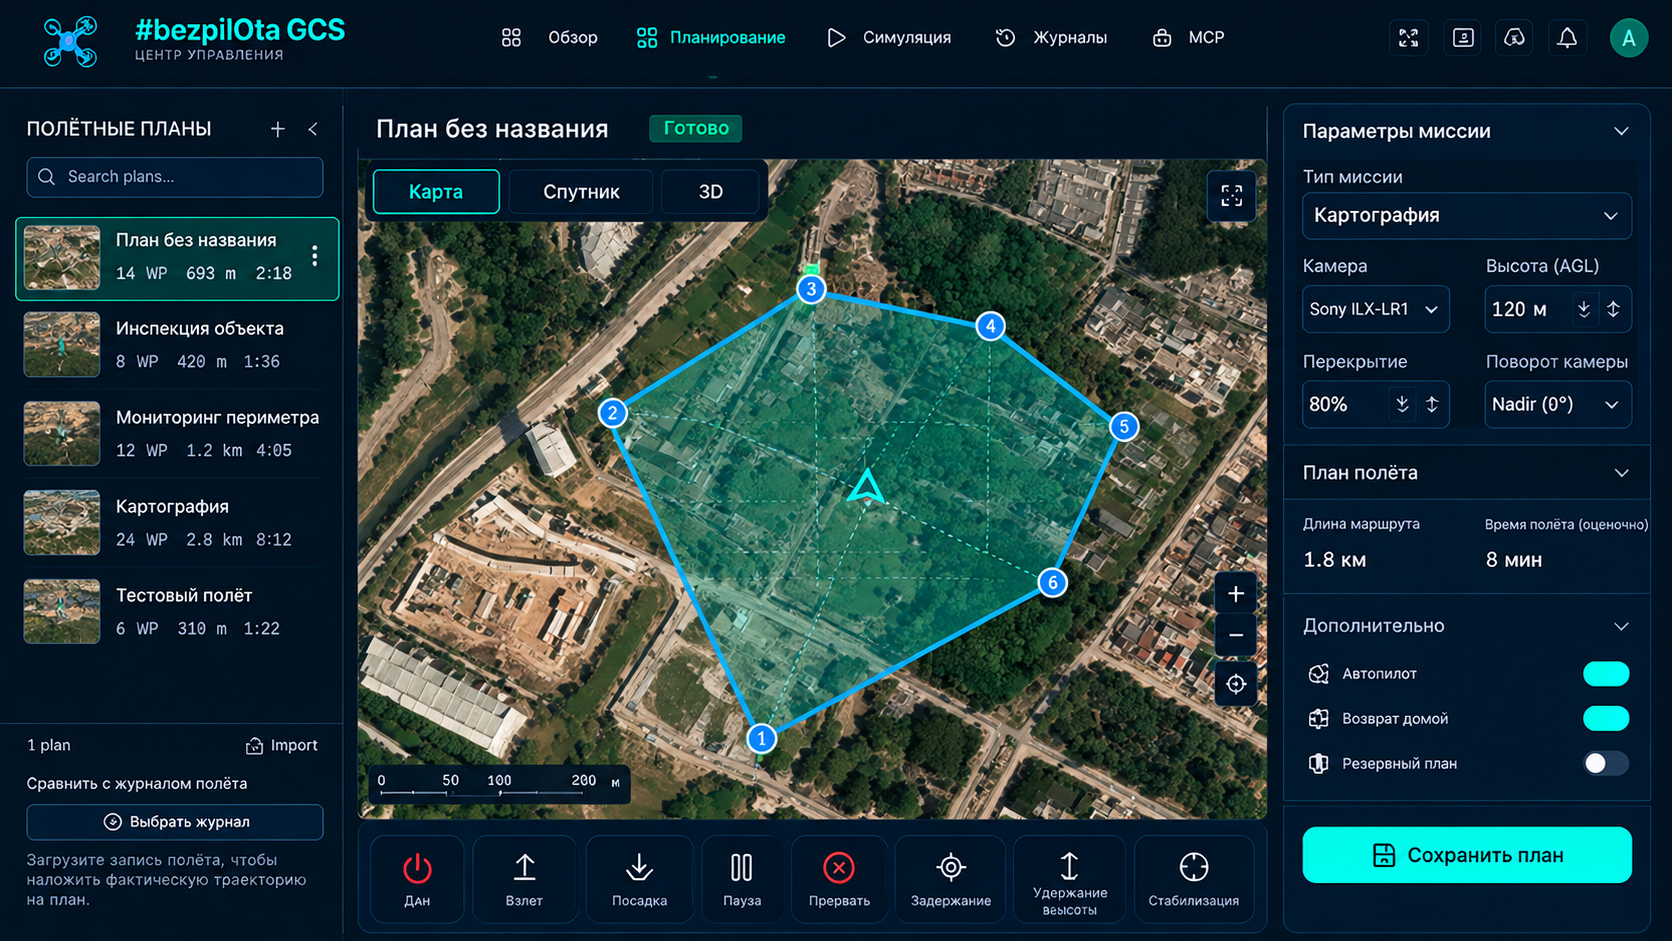
Откройте Plan tab. Map показывает current GPS position при подключённом FC либо default area; слева — waypoint list, pattern generators, settings и import/export.
2. Define survey area
Нарисуйте polygon либо импортируйте KML, GeoJSON или CSV. Для edge coverage увеличьте boundary чуть шире фактического объекта, сохраняя безопасный buffer.
3. Generate Survey Grid
Задайте altitude, speed, front/side overlap, angle и camera trigger. Auto-optimize может уменьшить количество turns.
4. Inspect plan
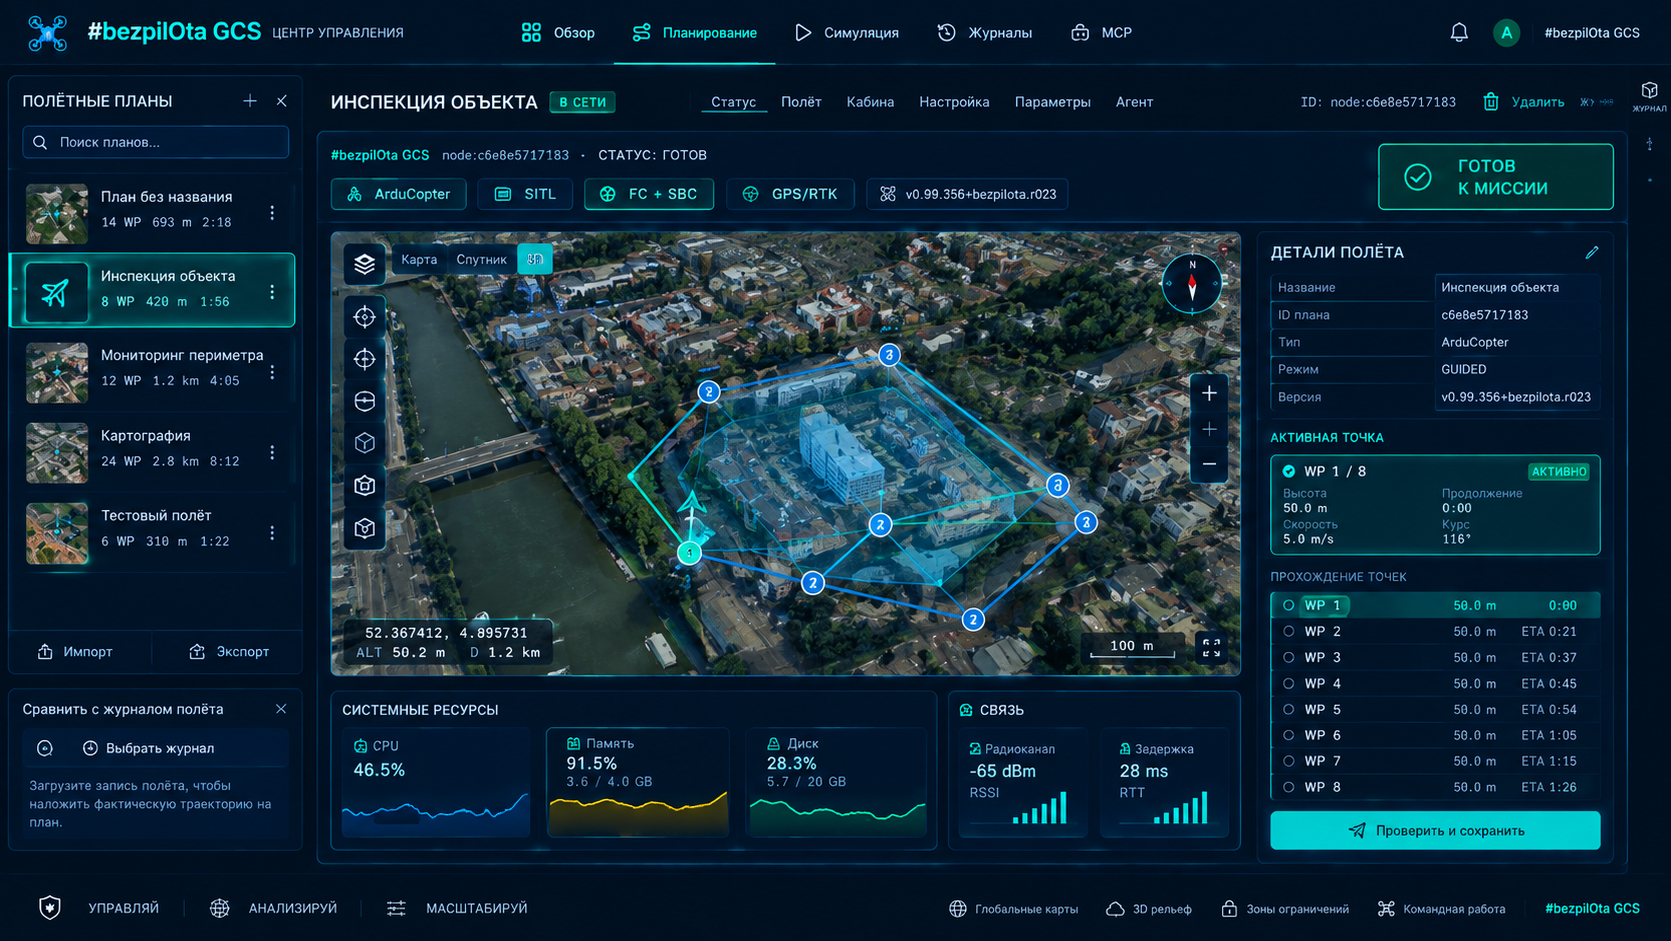
Проверьте total waypoints, distance, time, legs, photo count и каждый item: sequence, coordinates, altitude, command.
| Setting | Целевой starting point | Что меняет |
|---|---|---|
| Altitude | 50 m general; 30 m detail | GSD, coverage, obstacles, legal limit |
| Speed | 5–8 m/s | Motion blur, mission time, wind margin |
| Front overlap | 75% | Along-track stitching |
| Side overlap | 65% | Cross-track stitching |
| Grid angle | 0° или auto-optimize | Turns, wind exposure, line direction |
| Camera trigger | Distance или time | Photo spacing |
Добавьте явное начало и безопасное завершение
1. TAKEOFF to 50 m
2–N. Survey waypoints (NAV_WAYPOINT + camera triggers)
N+1. RTL (return to launch and land)
Takeoff item задаёт climb before entering grid. Последний item не должен оставлять неопределённое поведение; RTL возвращает к Home и выполняет configured landing. Для конкретной площадки Land at current location или другое завершение может быть безопаснее — решение принимается заранее, а не после low battery.
Geofence и rally points как отдельные safety layers
Geofence
Рекомендуемый buffer 50–100 m вокруг рабочей области, пример max altitude 100 m и breach action RTL. Проверить FENCE_ENABLE, FENCE_TYPE и FENCE_ACTION для ArduPilot.
Rally points
Заранее выбранные безопасные landing points с approach altitude для случая, когда Home недоступен или path home небезопасен.
Validate до upload
- Отсутствующий takeoff или неопределённый final action.
- Waypoint за пределами geofence.
- Altitude выше configured/legal limit или ниже obstacle/terrain margin.
- Speed вне установленного диапазона аппарата/payload.
- Duplicate points и слишком малое spacing.
- Неверная sequence или несовместимая command для firmware.
- Grid leg, который пересекает запретную зону или не имеет безопасного turn buffer.
Red errors исправляются обязательно. Yellow advisories читаются и принимаются осознанно; их нельзя закрывать как декоративные warnings. После любого изменения polygon, altitude, speed, fence или end action validation запускается снова.
Upload, ACK и обязательное скачивание обратно
Check FC online
Connection green, correct vehicle selected, parameters и current mission state доступны.
Upload Mission
GCS отправляет MISSION_COUNT; FC запрашивает каждый MISSION_ITEM_INT; GCS отвечает; FC завершает MISSION_ACK.
Wait for ACK
Целевое окно ответа — 1–5 секунд. Timeout или NACK сохраняются как error; не переходите в Auto.
Download Mission
Скачайте mission из FC и сравните exact count, coordinates, altitudes и commands с plan.
MISSION_COUNT
  → MISSION_REQUEST_INT
  → MISSION_ITEM_INT (message 73, integer lat/lon × 1e7)
  → MISSION_ACK
Целевой протокол принимает legacy MISSION_ITEM message 39 только для download compatibility, а upload использует MISSION_ITEM_INT. Детали MAVLink остаются стандартными и не меняются пространством имён KairOS.
Arm и hover выполняются до Auto
1. Final pre-flight
GPS, battery, PreArm, geofence, wind, Home, camera storage и link/failsafe.
2. Arm in Stabilize/Loiter
Не arm непосредственно в Auto для первого mission test.
3. Manual hover
Поднимитесь на 3–5 m и убедитесь в стабильности, control authority и telemetry.
4. Switch Auto
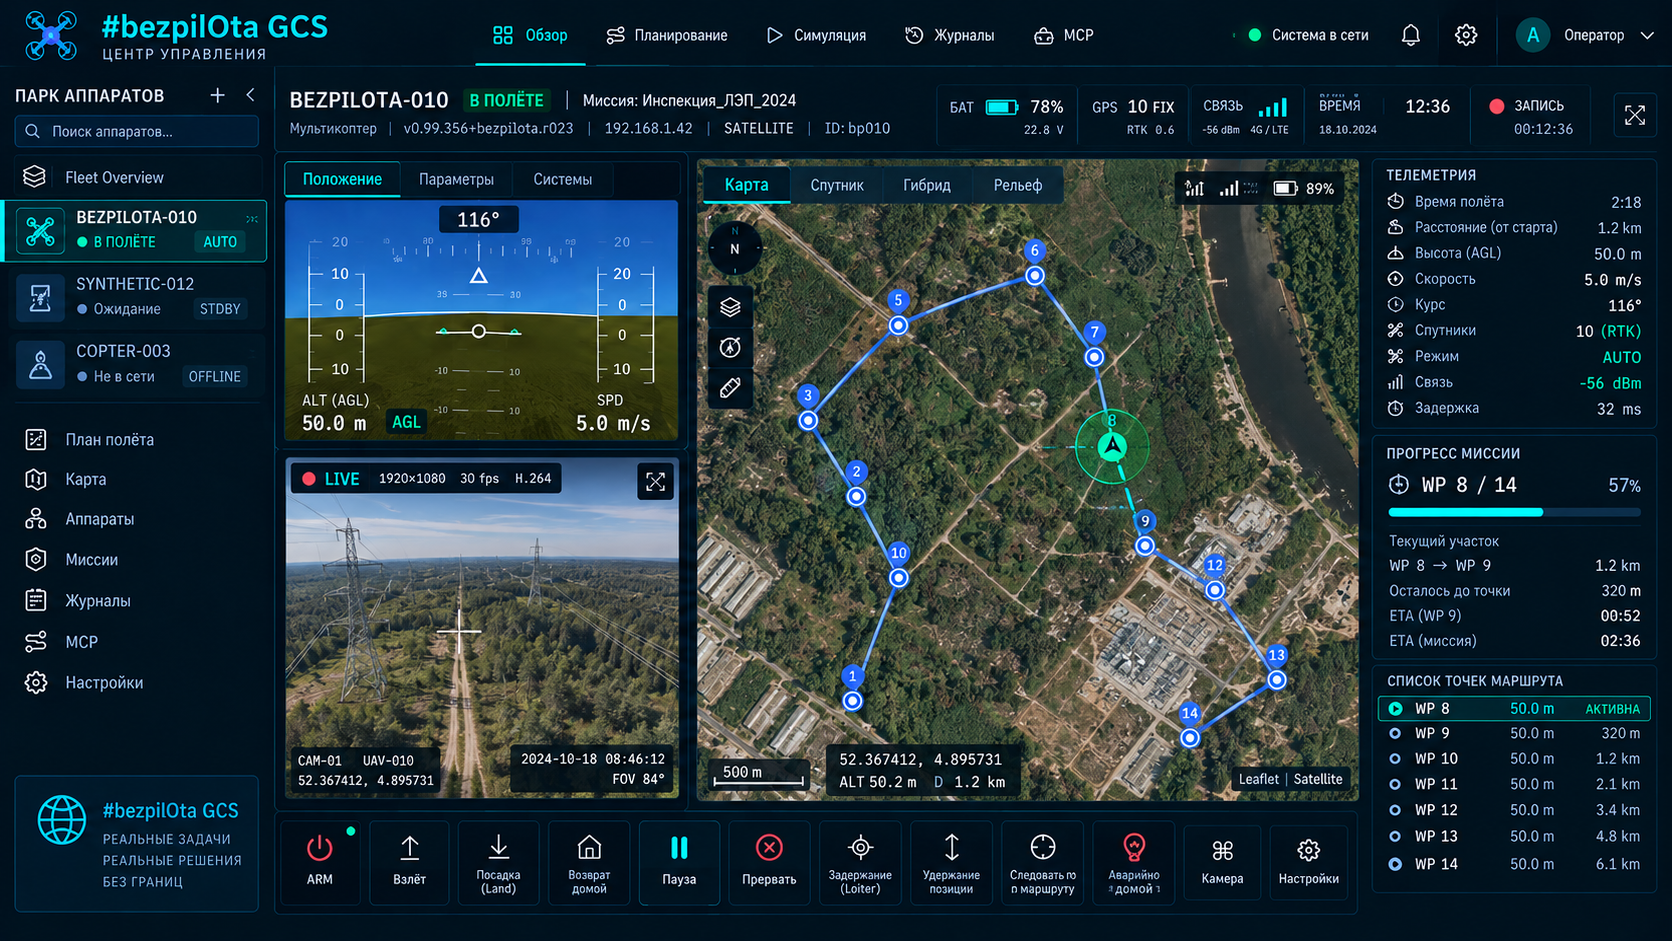
FC climb to takeoff altitude, летит к first waypoint, выполняет grid legs/triggers, затем RTL/land.
5. Monitor
Следите за current item, altitude, ground speed, battery, GPS/EKF, camera triggers и remaining time.
6. Land and disarm
После завершения убедитесь в touchdown, auto-disarm и сохранении logs.
Три способа прервать миссию и один крайний
| Действие | Результат | Когда |
|---|---|---|
| Loiter | Удерживает current position/altitude | Пауза для оценки при исправных GPS/EKF |
| RTL | Возвращается к Home и выполняет configured finish | Area/path home безопасны, Home корректен |
| Land | Снижается в текущем месте | Текущее место безопаснее возврата |
| Emergency Disarm | Мгновенно выключает motors — аппарат падает | Абсолютно крайний случай, когда continued thrust опаснее падения |
Семь generators для разных задач
Survey Grid
Параллельные линии с overlap для orthomosaic/mapping.
Orbit
Круг или дуга вокруг point/structure с заданными radius и camera orientation.
Corridor Scan
Полосы вдоль дороги, линии, трубопровода или другого длинного объекта.
Expanding Square
Поисковый квадрат, расширяющийся от start point.
Sector Search
Радиальные legs из центра для systematic search.
Parallel Track
Поисковые параллельные линии с заданным spacing.
Structure Scan
Траектория вокруг vertical object; требует особой obstacle и GNSS оценки.
Portable files и optional cloud library
| Формат | Назначение |
|---|---|
| QGC WPL 110 | Mission waypoints и commands |
| KML | Mission/boundary exchange с GIS tools |
| CSV | Табличный import/export |
| GeoJSON | Polygon boundaries и GIS geometry |
| Cloud mission library | Optional сохранение при включённом Convex backend |
При загрузке чужого или старого file повторно проверьте altitude frame, Home assumptions, firmware commands, fence, camera trigger и coordinates. Cloud library отсутствует в local-only deployment без Convex — это нормальное состояние.
Geometric preview и physics SITL — разные проверки
Mission Control Simulation tab показывает 3D terrain, path, camera trigger markers, timing, altitude profile и terrain warnings. Это geometric preview: он не моделирует aerodynamics, wind, actuator limits, battery sag или estimator faults.
Для physics/protocol validation используйте SITL с подходящей firmware version. После SITL всё равно нужен controlled field test с уменьшенной областью, высотой и длительностью.
Начальные ориентиры и battery margin
| Задача | Целевой altitude для симуляции |
|---|---|
| Detailed capture | 25–30 m |
| General mapping | Около 50 m |
| Overview | 80–100 m, только если legal/obstacle limits позволяют |
- Начните с 75% front и 65% side overlap; при слабом stitching side overlap можно увеличить до 70–75%.
- Ориентируйте grid с учётом wind; выбирайте линии, минимизирующие небезопасные crosswind turns.
- Планируйте использовать не более примерно 70% battery и сохраняйте 30% reserve для wind, go-around и degradation.
- Проверьте photo interval относительно speed, exposure и write rate camera.
- Не растягивайте polygon до physical edge без safe turn и geofence buffer.