Настройка и калибровка
Целевой интерфейс охватывает параметры, failsafe, PID, питание, порты, сенсоры, OSD, камеру и пошаговые калибровки.
≈60 ЦЕЛЕВЫХ ПАНЕЛЕЙKairOS создаётся как открытый Drone Agent экосистемы «Беспилотный спорт» и бренда #bezpiLOTa. Он связывает полётный контроллер, браузерный Mission Control, видео, периферию и полевой Ground Agent в одной наблюдаемой архитектуре.
Компоненты работают вместе, но не требуют полного комплекта: Mission Control может подключаться напрямую, а агенты добавляются по мере роста задачи.
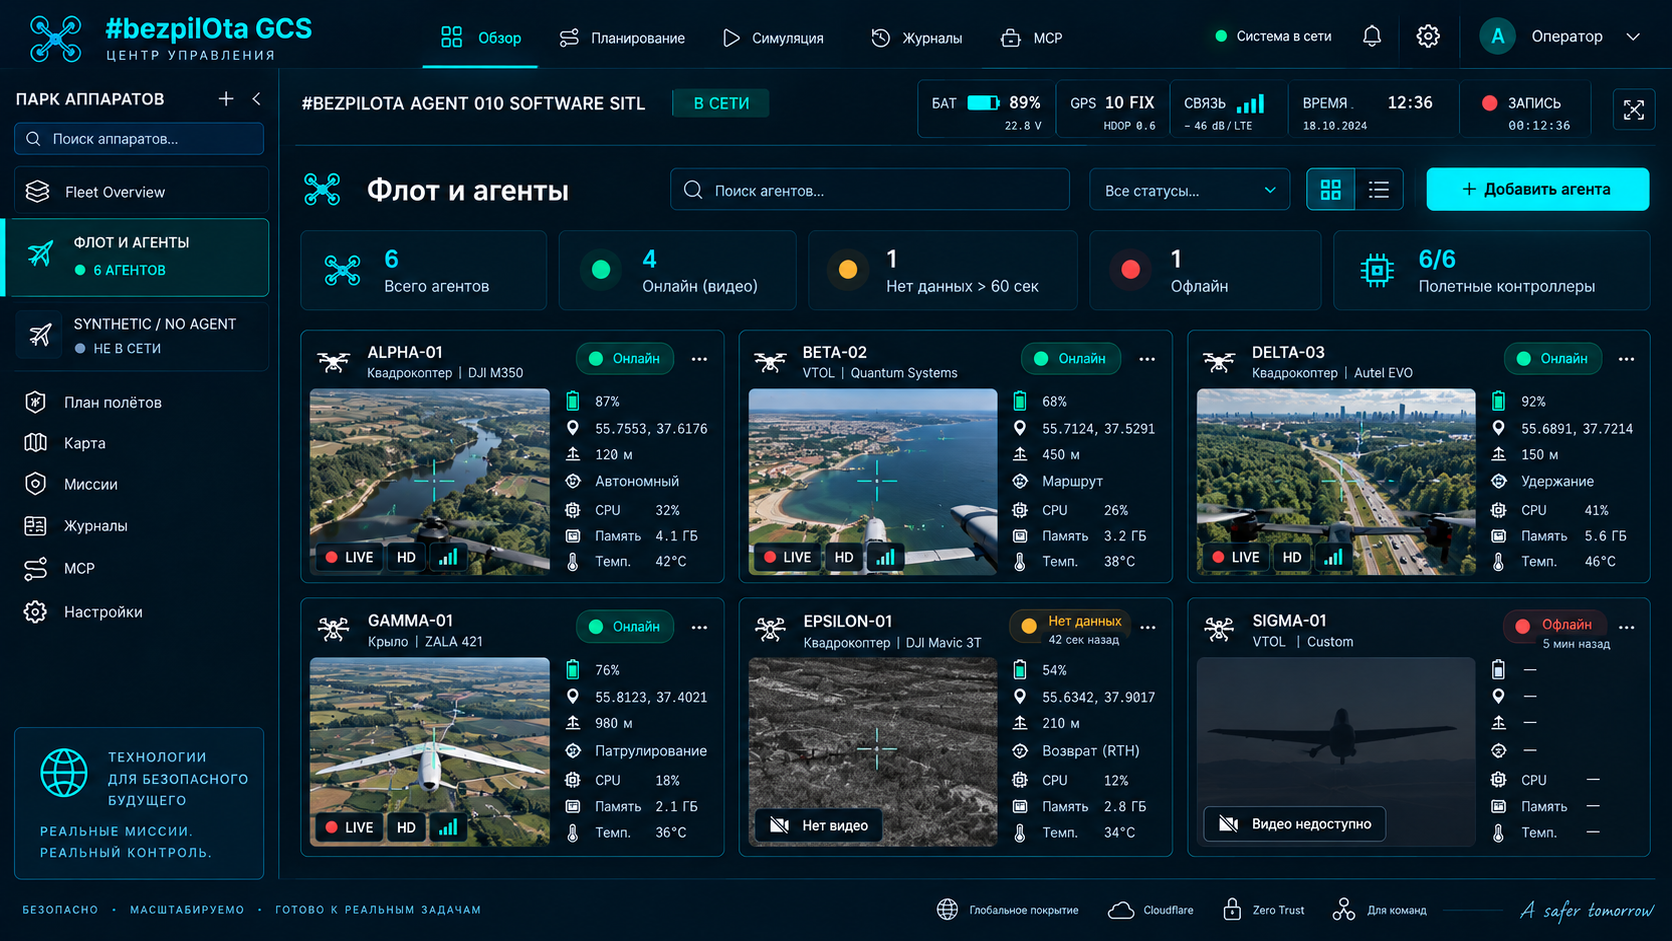
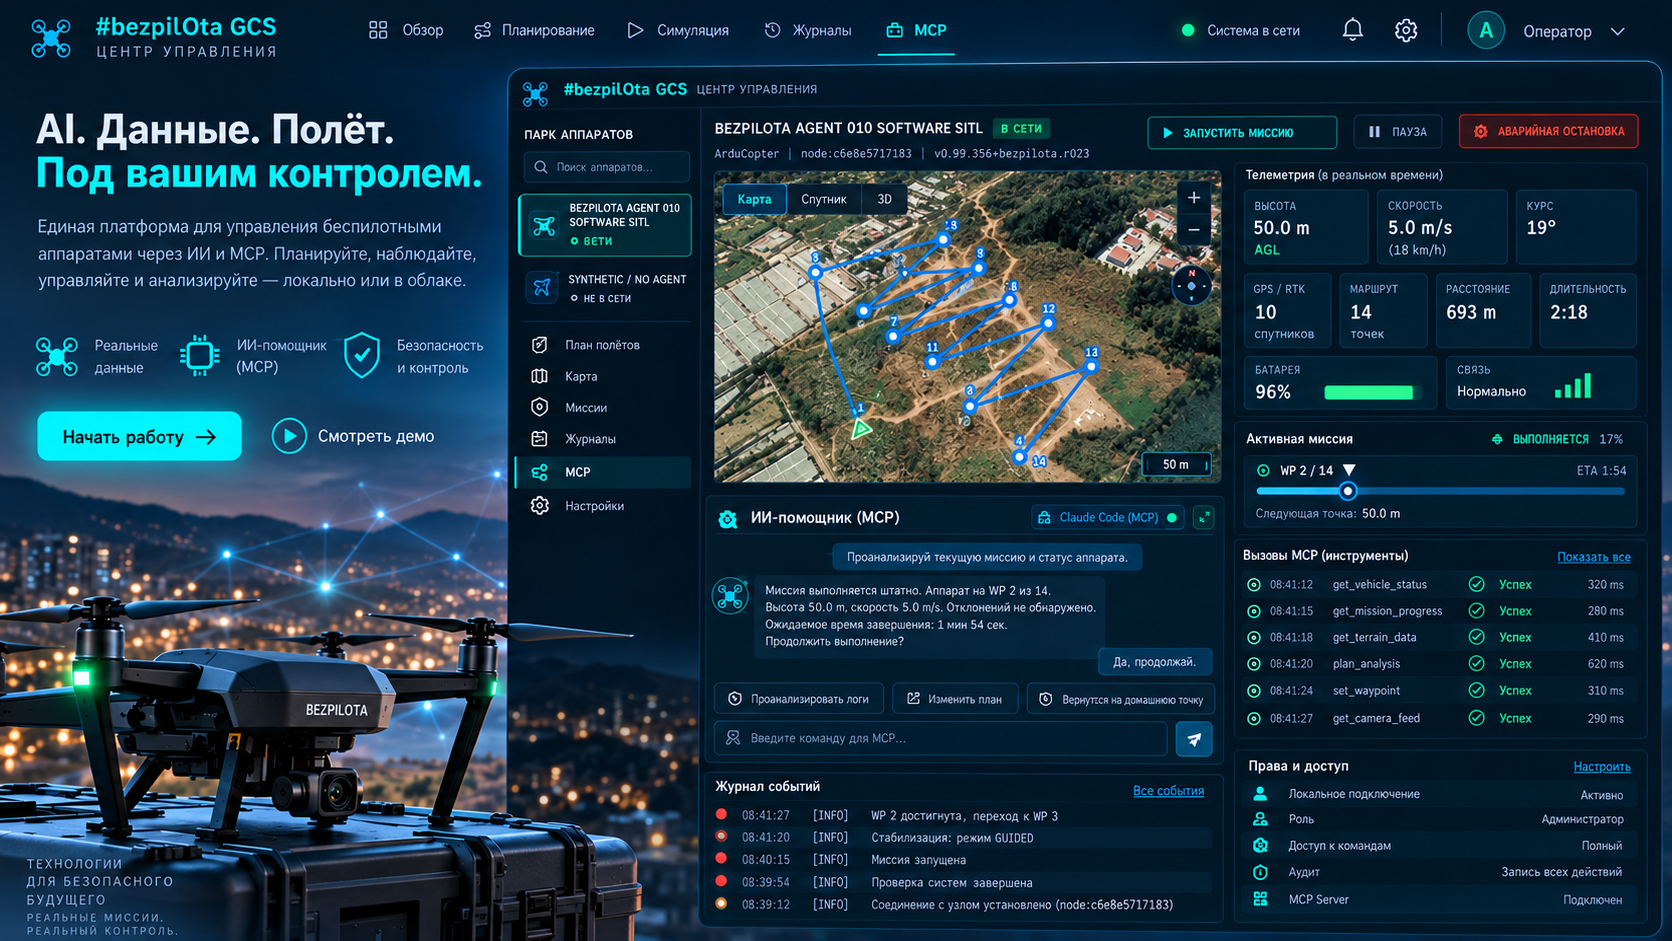
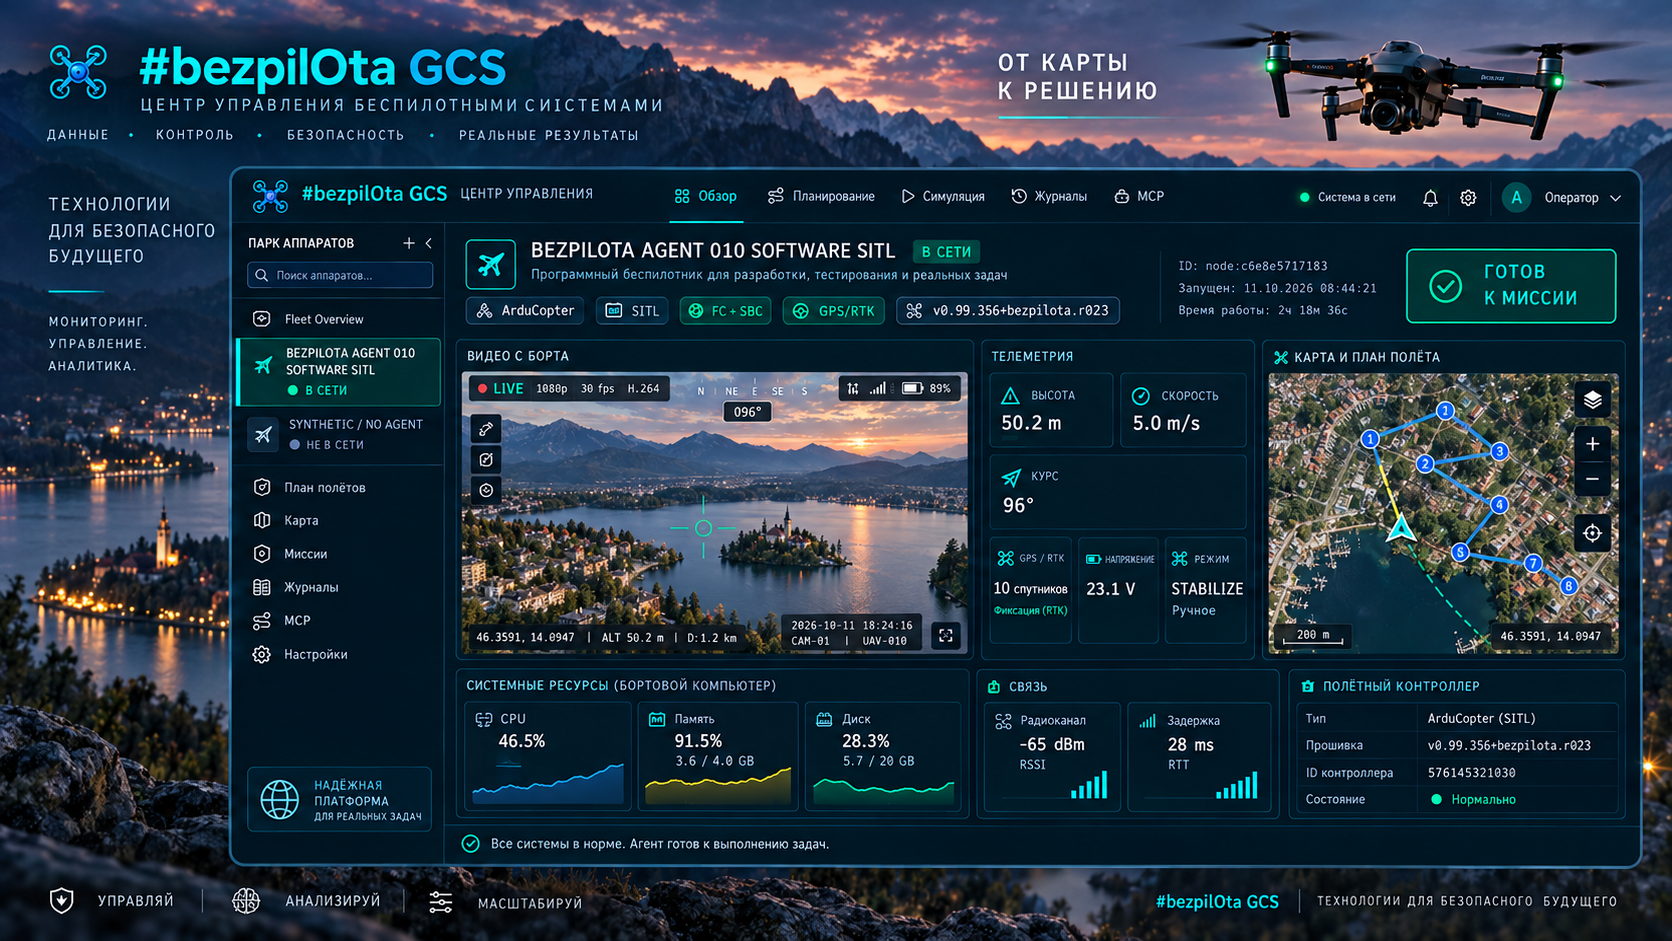
Единый интерфейс для подключения, настройки полётного контроллера, телеметрии, видео, миссий и управления флотом.
Открыть раздел →Rust-first ядро на Linux SBC для маршрутизации MAVLink, видеопотока, локального API и расширяемых AI/vision-модулей.
Открыть раздел →Наземный профиль агента для приёма радиоканала и передачи видео и телеметрии на ноутбук, телефон или полевой экран.
Открыть раздел →KairOS проектируется вокруг реальной работы оператора: сначала связность и наблюдаемость, затем автоматизация — с ясной границей между подтверждённым состоянием и целевыми возможностями.
Целевой интерфейс охватывает параметры, failsafe, PID, питание, порты, сенсоры, OSD, камеру и пошаговые калибровки.
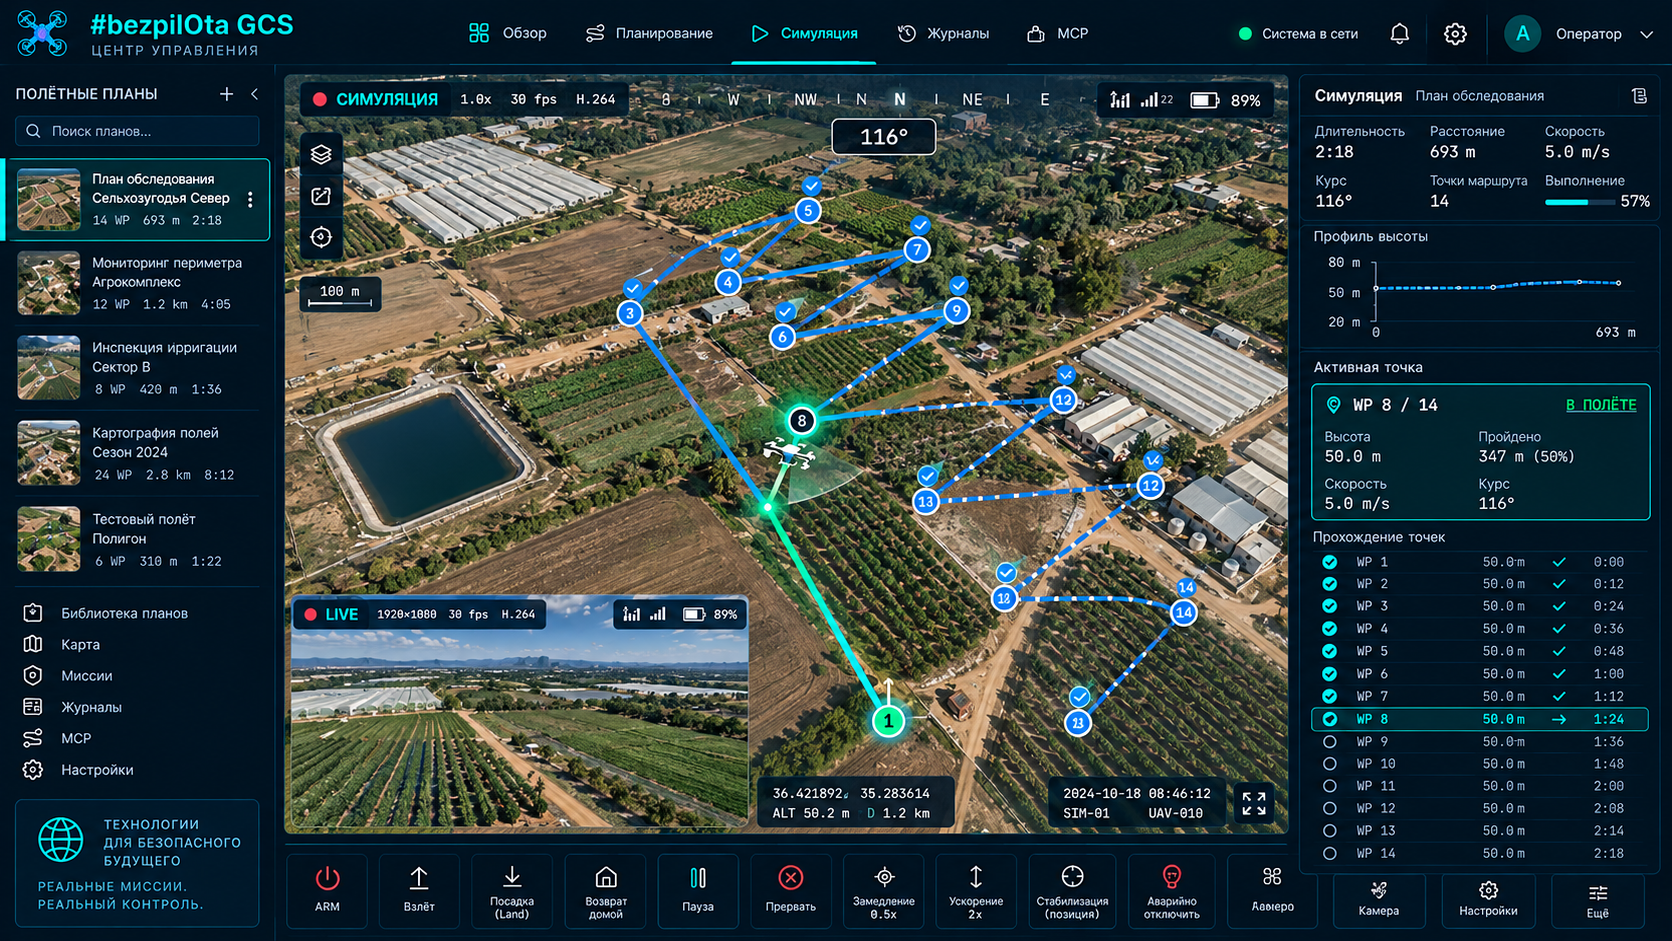
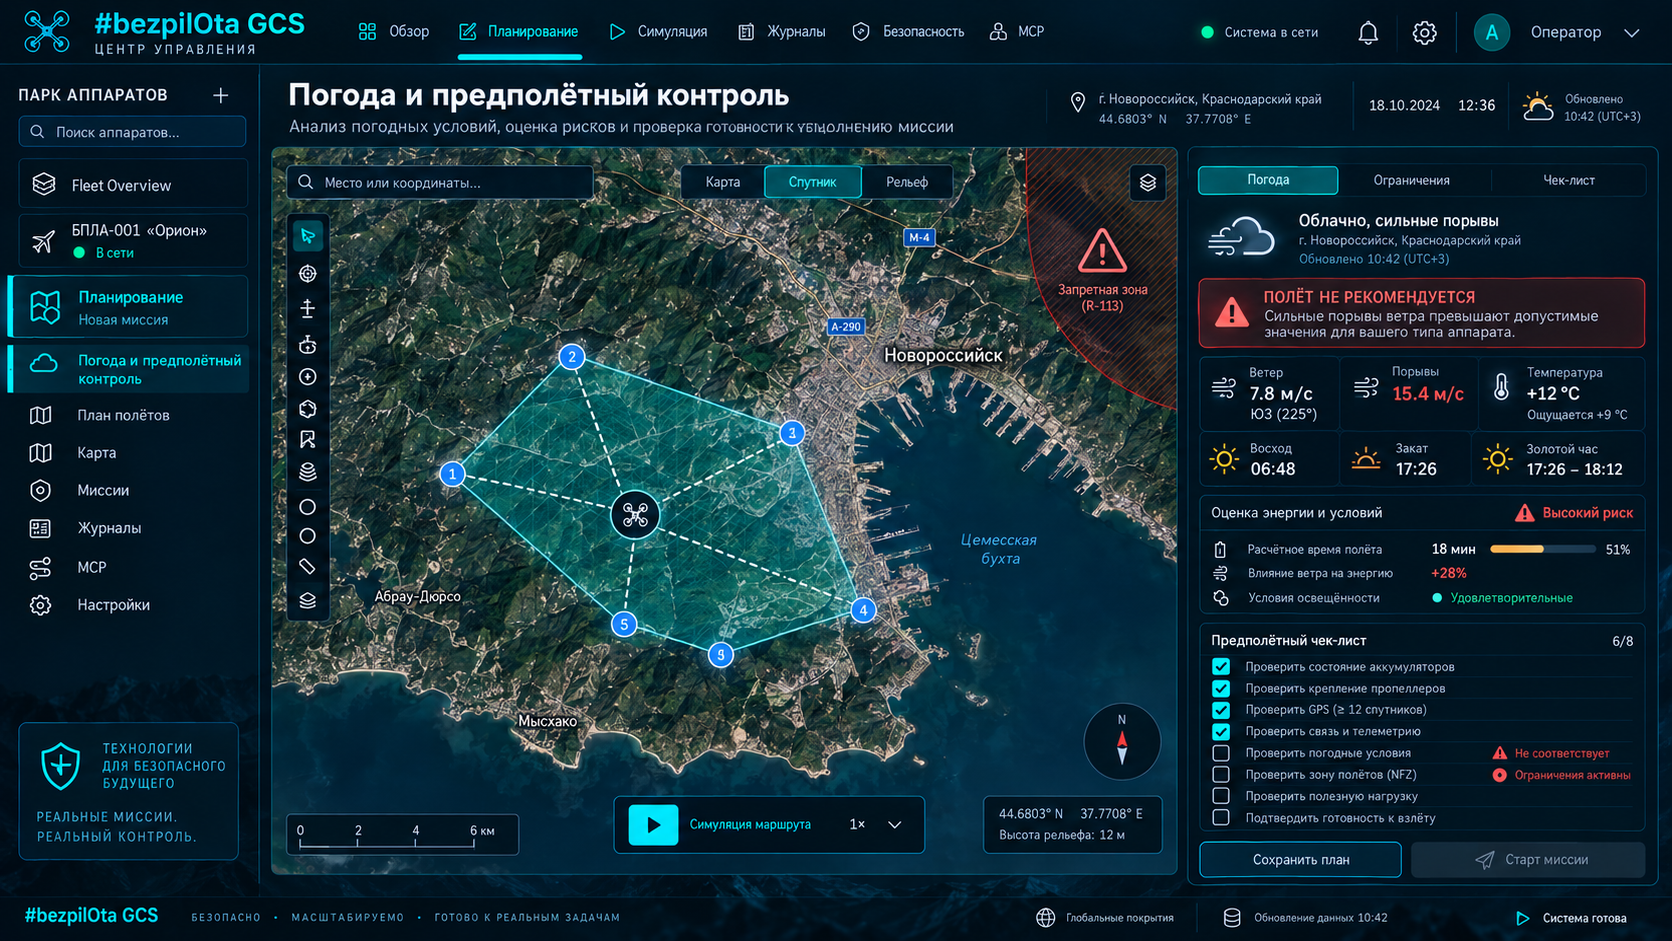
≈60 ЦЕЛЕВЫХ ПАНЕЛЕЙWaypoints, survey, orbit, corridor, поисковые паттерны, terrain following, rally points и проверка плана перед загрузкой.
PLAN · VALIDATE · FLYПоложение, GPS, батарея, EKF, радиоканал, датчики, журналы и состояние сервисов в одном операторском контексте.
MAVLINK V2 · MSPЦелевой медиаконтур объединяет H.264, RTSP, WebRTC/WHEP и WFB-ng для локальных и полевых сценариев.
CAMERA → BROWSERDirect, relay и receiver-роли позволяют проектировать одиночный наземный узел или распределённый контур приёма.
DIRECT · RELAY · RECEIVERREST API и изолированная модель расширений связывают панели, драйверы, сенсоры и алгоритмы без форка основного ядра.
RUST · PYTHON · TYPESCRIPT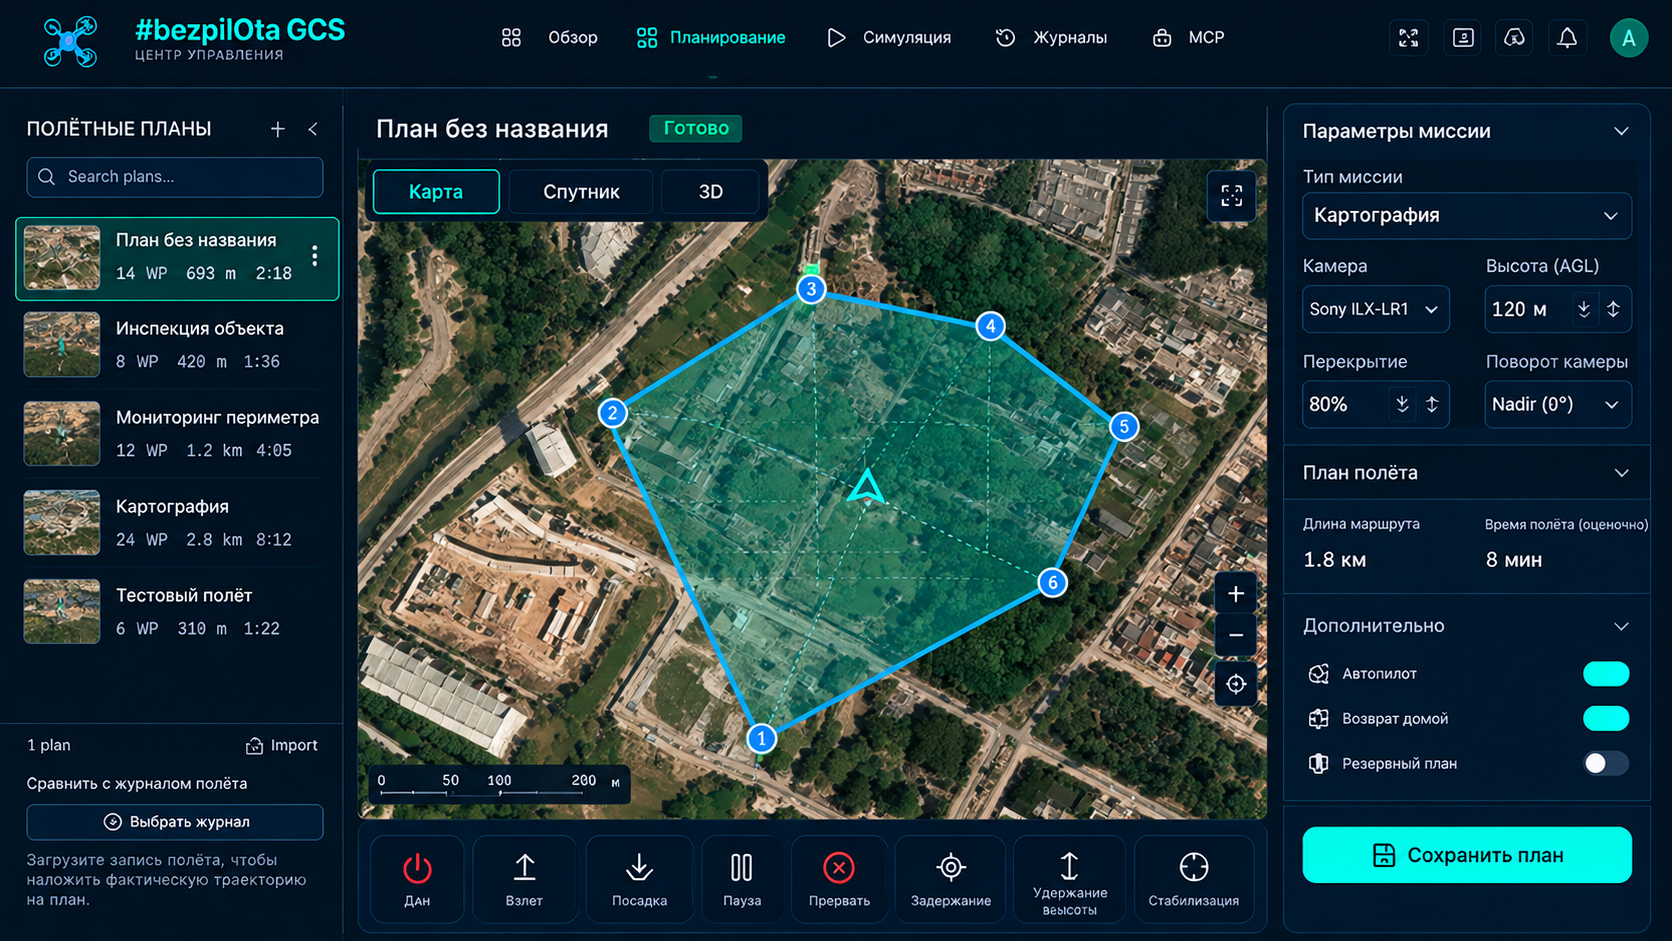
Полигон на карте связан с высотой, перекрытием снимков и параметрами камеры — визуальный контекст для картографии и проверки маршрута.
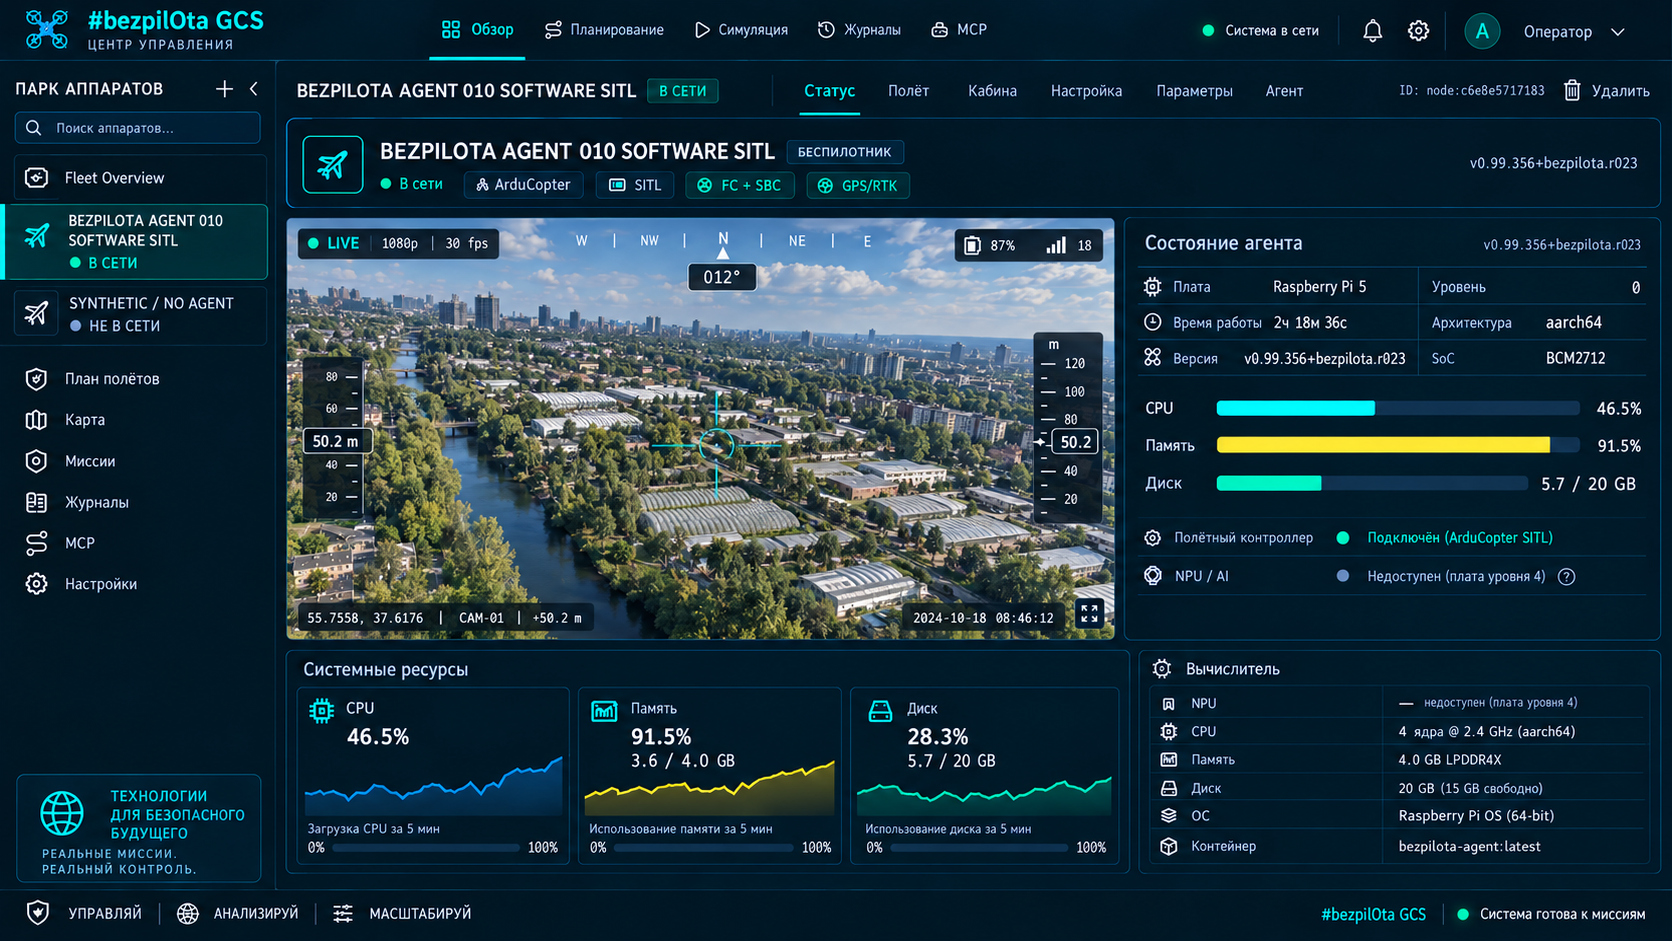
Рядом с камерой показаны соединение с полётным контроллером, профиль платы и загрузка CPU, памяти и диска.
Критический полевой контур не зависит от облака. Интернет добавляется отдельно — для удалённого наблюдения, команд и синхронизации нескольких аппаратов.
Моторы, стабилизация, GPS и датчики.
ArduPilot · PX4 · BF · iNavМаршрутизация, видео, радио, API и расширения.
Linux SBC · Rust coreПриём, mesh, ретрансляция и локальная раздача.
Direct · Relay · ReceiverУправление, планирование, видео и наблюдаемость.
Chromium browserMQTT/TLS · signaling · fleet state · remote observers
Браузер подключается к полётному контроллеру напрямую. Подходит для стенда, настройки, калибровки и прошивки.
BROWSER ↔ USB ↔ FCDrone Agent и Ground Agent формируют локальный контур для телеметрии и видео без обязательного интернета.
DRONE ↔ FIELD LINK ↔ GROUNDОпциональная self-hosted инфраструктура добавляет удалённых наблюдателей и синхронизацию флота поверх локального контура.
EDGE ↔ OPTIONAL CLOUD ↔ GCSЦелевая архитектура не привязана к одному производителю: Linux companion computer добавляется к существующему аппарату и соединяется с его полётным контроллером.
Конфигурация, миссии, geofence, rally points, signing
FULL TARGETМиссии, airframe и actuator configuration
FULL TARGETКонфигурация и ручное управление; без mission upload
SCOPEDМиссии, safehomes, geozones; ориентир — iNav 7+
SCOPEDЦелевая модель расширений отделяет код плагина от хоста. Agent-часть работает в отдельном процессе, GCS-часть — в sandboxed iframe, а каждая привилегия выдаётся оператором явно.
Проверка подписи перед установкой и возможность отзыва ключа.
Отдельный subprocess с ресурсными лимитами и наблюдаемым состоянием.
Доступ только к явно подтверждённым данным, устройствам и командам.
extension:
  id: ru.msk.bezpilota.kairos.telemetry-panel
  version: 1.0.0

runtime:
  agent: rust
  gcs: typescript
  isolation: subprocess

permissions:
  - telemetry.read
  - ui.slot.dashboard

contributes:
  - dashboard.panel
  - alert.rule

distribution:
  signature: ed25519
operator_approval: requiredОт стенда и учебного класса до картографии и полевого комплекса — архитектура собирается вокруг задачи, а не закрытой экосистемы.
Современный GCS, настройка, видео и телеметрия для аппарата на выбранном вами железе.
API, симуляция, расширения и наблюдаемая архитектура для воспроизводимых экспериментов.
Планирование зон, waypoint-миссии и систематические траектории сбора данных.
Открытые слои от протокола до UI для обучения и создания собственного продукта.
Участник или команда решает соревновательную задачу с помощью беспилотных систем, дополненной реальности и цифровых инструментов. Результат принадлежит человеку и подтверждается данными попытки: телеметрией, видео и журналом событий.
Участник управляет физическим дроидом через интернет, находясь вне площадки. Качество связи и задержка входят в оценку попытки, а на объекте работает локальный наблюдатель. Профили дисциплины охватывают наземные, воздушные, надводные, подводные и экстремальные среды.
Для этой дисциплины KairOS проектируется как ядро связи между удалённым оператором, браузерным Mission Control, бортовым Drone Agent и дроидом: команды управления, видео, телеметрия и наблюдение за состоянием системы.
Одна открытая архитектура для спорта и задач реального сектора: картографии, инспекций, полевых комплексов, исследований и образования.
KairOS — проект универсальной программной платформы для беспилотных систем. Целевая архитектура объединяет браузерную наземную станцию Mission Control, бортовой Drone Agent и наземный Ground Agent. Проект находится на стадии концепции и разработки.
Mission Control — целевой браузерный интерфейс оператора для настройки, телеметрии, видео и миссий. Drone Agent — проектируемое бортовое ядро на Linux SBC. Ground Agent — наземный профиль агента для приёма радиоканала и передачи данных на экран оператора.
Нет. Платформа проектируется для различных задач реального сектора экономики, включая инспекции, картографирование, сельское хозяйство, мониторинг и обучение. Телепортационный дроид (ТПД, Teleportation Droid Sport) — один из сценариев применения в экосистеме «Беспилотный спорт».
В концепции дисциплины Телепортационный дроид KairOS является проектируемым главным программным ядром: связывает оператора, телеметрию, видео, миссии и агенты. Подробная информация о виде спорта и дисциплине опубликована на bezpilota.msk.ru.
Документация описывает целевые контракты будущей платформы, а не подтверждённый релиз полётного ПО. Готовность функций должна подтверждаться публикацией кода и испытаниями. Иллюстрации интерфейса не являются доказательством реальных полётов.
Напишите на contact@kairosgo.dev. Форма обратной связи на сайте открывает ваш почтовый клиент с подготовленным письмом.
Опасные команды и новые привилегии требуют явного решения оператора.
Критический контур проектируется без обязательной внешней инфраструктуры.
Дальность, задержка и надёжность публикуются только после испытаний KairOS.
Интерфейсы и границы компонентов должны оставаться проверяемыми и заменяемыми.
Нет. Целевая архитектура рассчитана на существующий аппарат с поддерживаемым полётным контроллером и, при необходимости, Linux companion computer.
Нет. Прямое USB-подключение и локальный полевой контур проектируются без облака. Удалённая инфраструктура — отдельный опциональный слой.
Пока нет такого публичного подтверждения. Проект находится в разработке; первые характеристики и границы применения должны быть подтверждены собственными bench- и field-тестами.
Лицензия KairOS ещё не опубликована. Она должна быть явно закреплена собственным файлом LICENSE в репозитории проекта до первого публичного релиза.
Выбирайте полётный контроллер, companion computer, канал связи и инфраструктуру. KairOS связывает их в единый проектируемый стек.
Исходный код KairOS